mercredi 16 septembre 2026
Évaluation de la sécurité routière et des services offerts par les véhicules sans conducteurs
Une rencontre autour de la sécurité routière et des véhicules sans conducteurs
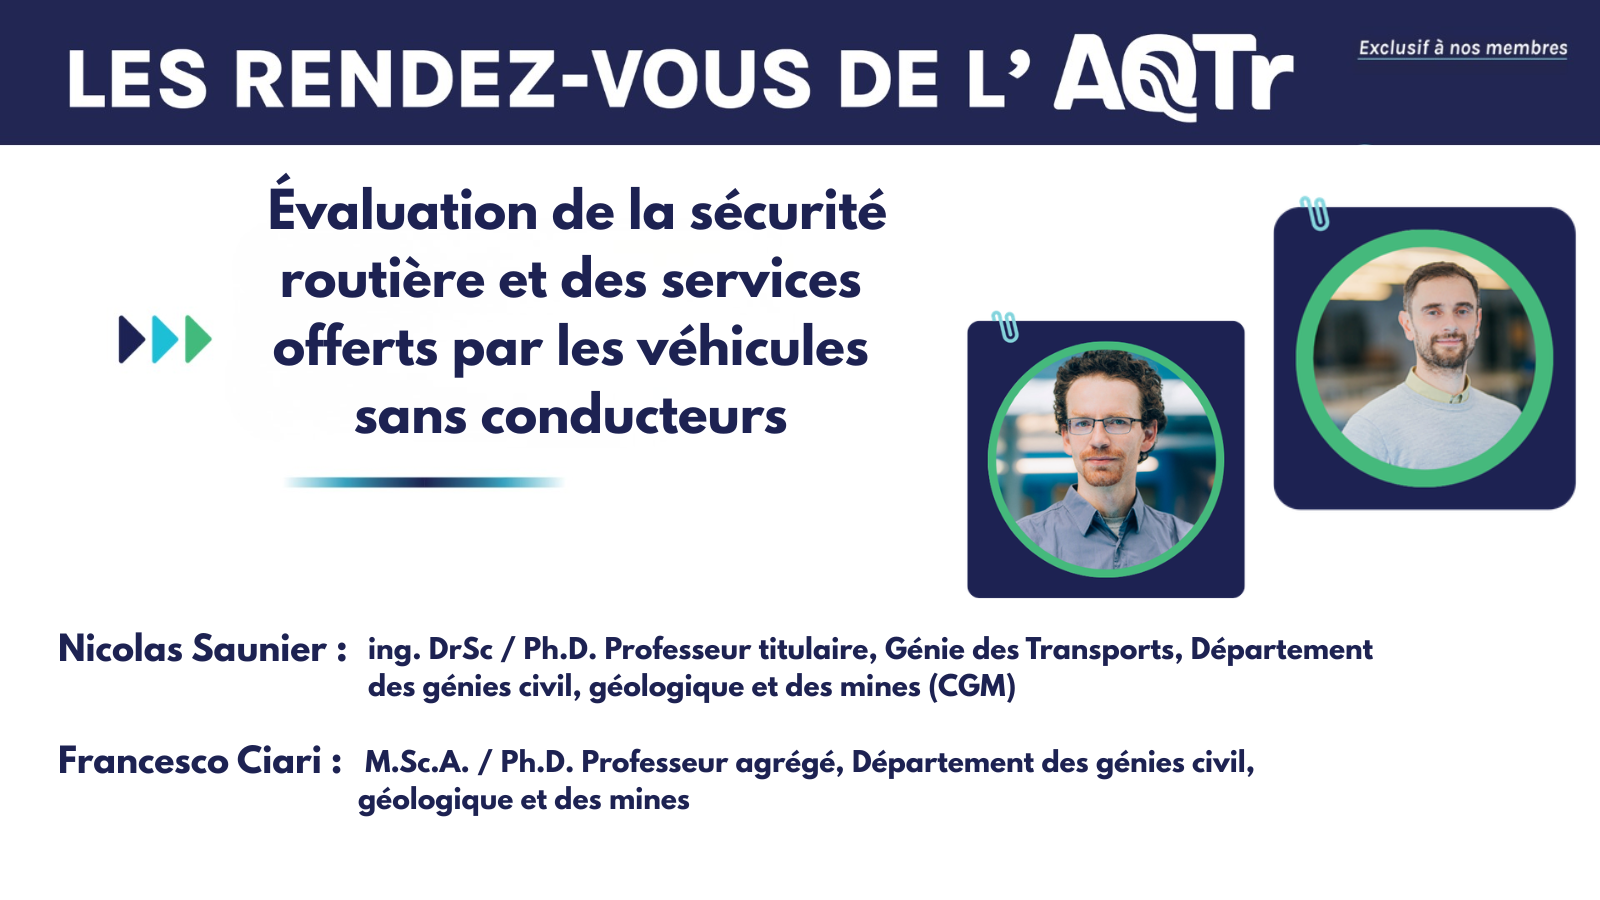
Le 16 septembre 2026, notre organisation a eu le plaisir d’accueillir Nicolas Saunier et Francesco Ciari, professeurs à Polytechnique Montréal, à l’occasion d’un Rendez-vous de l’AQTr consacré à l’évaluation de la sécurité routière et des services offerts par les véhicules sans conducteurs.
Cette rencontre a permis d’explorer deux dimensions complémentaires de l’automatisation des transports : l’évaluation de la performance en sécurité des véhicules automatisés et leurs impacts potentiels sur les comportements de mobilité et les déplacements à l’échelle urbaine.
Comment évaluer la sécurité des véhicules automatisés?
Nicolas Saunier s’est intéressé aux différentes méthodes permettant d’évaluer la performance en sécurité des systèmes avancés d’aide à la conduite et des véhicules automatisés.
Plusieurs approches peuvent être mobilisées, notamment les essais sur routes publiques, les essais sur pistes et les simulations. L’analyse peut également s’appuyer sur différents indicateurs, comme les taux de collision, la mortalité, la gravité des événements ainsi que des mesures comportementales et des événements sans collision.
Des résultats issus de travaux portant notamment sur Waymo ont également été présentés afin d’illustrer la manière dont les données recueillies sur route et en simulation peuvent contribuer à l’évaluation de la sécurité de ces technologies.
La présentation a toutefois mis en évidence certains défis : le manque de détails et de standards communs dans la présentation des résultats, la qualité des données de collision, la nécessité de tenir compte de l’exposition ainsi que les enjeux de reddition de comptes et de surveillance des fabricants et des opérateurs.
La simulation pour anticiper les transformations de la mobilité
Francesco Ciari a ensuite présenté les possibilités offertes par la simulation multi-agents pour étudier les effets du déploiement des véhicules automatisés à l’échelle d’une ville.
À l’aide de MATSim, un outil de simulation libre et ouvert, il est possible de représenter les déplacements individuels et les interactions entre les personnes, les différents modes de transport et le réseau. Différents scénarios de déploiement des véhicules automatisés ont ainsi été étudiés pour Montréal, notamment en faisant varier la population, le taux d’adoption et les types de services proposés.
Les simulations permettent notamment d'observer les effets potentiels sur les distances parcourues, l’utilisation des véhicules, les transferts entre différents modes de transport et la performance des flottes de véhicules automatisés partagés.
Les travaux présentés ont également permis d’aborder la question de l’équité en matière de mobilité et de mieux comprendre comment ces nouveaux services pourraient influencer les choix de déplacement de différents groupes de la population.
Des transformations à considérer dans leur ensemble
Les présentations ont montré l’importance d’étudier les véhicules automatisés au-delà de leur seule performance technologique. Leur développement soulève également des questions liées à la sécurité routière, au transport collectif, aux comportements de déplacement, à l’équité et à l’utilisation de l’espace urbain.
Parmi les pistes de réflexion évoquées figurent notamment l’analyse d’un plus grand nombre de scénarios, la complémentarité possible entre les services basés sur les véhicules automatisés et le transport collectif ainsi que les effets de leur déploiement sur des enjeux comme le stationnement et l’aménagement des voies.
Un grand merci à Nicolas Saunier et Francesco Ciari pour le partage de leur expertise, ainsi qu’à toutes les personnes présentes pour leur participation et leurs échanges !
Des partenariats qui propulsent l’expertise